产品更新 / 3D 场景 · 关卡灰盒
World Labs 开放 Atlas,开发者可生成场景并导出 3D 网格
11 月 12 日,World Labs 开放 Viewfinder、Chisel 和 Atlas API。关卡设计师可以从照片探索新视角,给灰盒场景生成画面,并把场景导出为 GLB 网格。
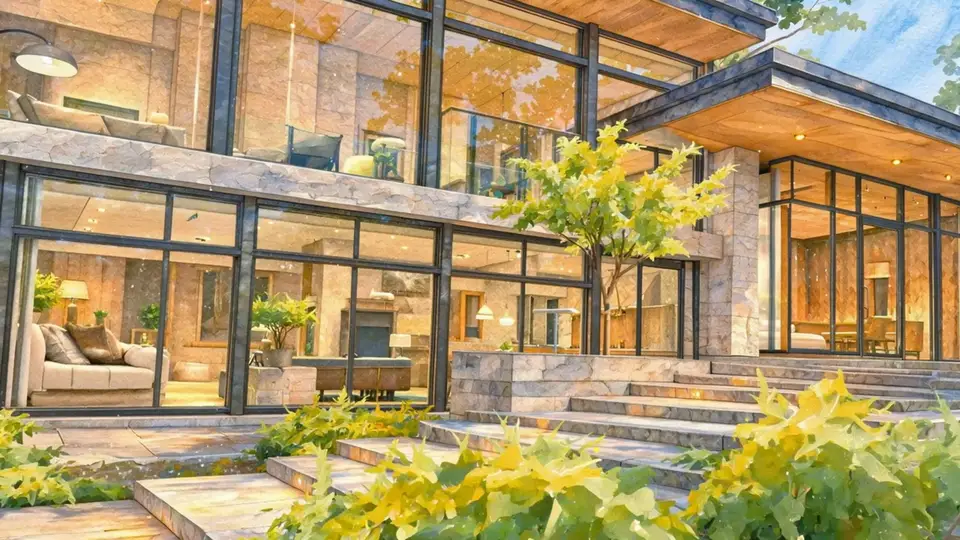
从照片视角或关卡灰盒开始做视觉验证,再把网格导入引擎检查。
World Labs 于 11 月 12 日开放 Atlas 网页工具和开发者 API。Viewfinder 能从图像搭出场景,让你移动镜头查看不同角度。Chisel 根据粗略的 3D 布局生成场景画面。关卡设计师可以借此试一段运镜,或给已有灰盒补上材质和灯光,看看实际构图。网页端需要登录。 Atlas 发布页 · 11 月 12 日公告
用参考图试新机位
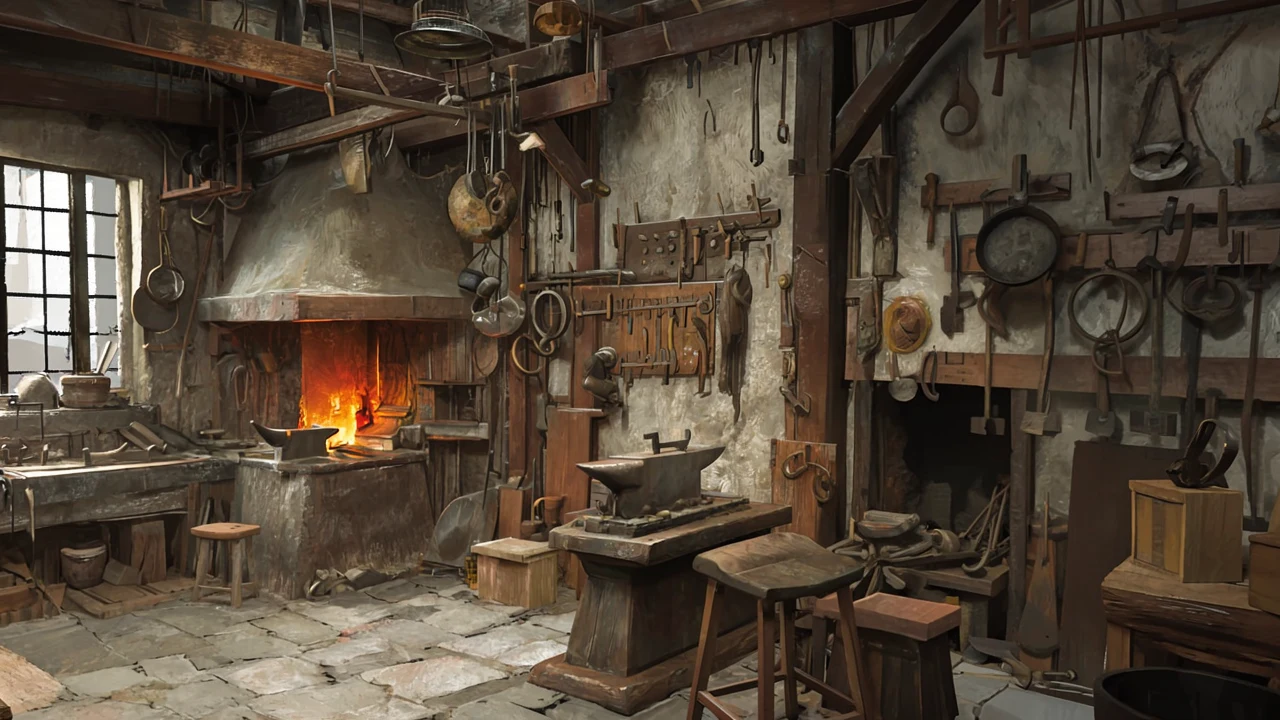
在 Viewfinder 里,可以用照片或生成图开始,放置机位,也可以沿镜头路径渲染。API 将这些操作分开。images2PosedRGBD 可从单张图片或同一地点的多张重叠照片估算相机位姿和深度,atlasGenerate 再根据这些视图从指定机位生成新画面。在官方的铁匠铺示例中,团队调整机位并把镜头向右转 20 度,生成了炉灶的新视角。原图没拍到的部分由 Atlas 补出,拿来做视觉参考之前,可以检查新露出的表面是否合用。 相机和深度工作流
给关卡灰盒加上画面细节
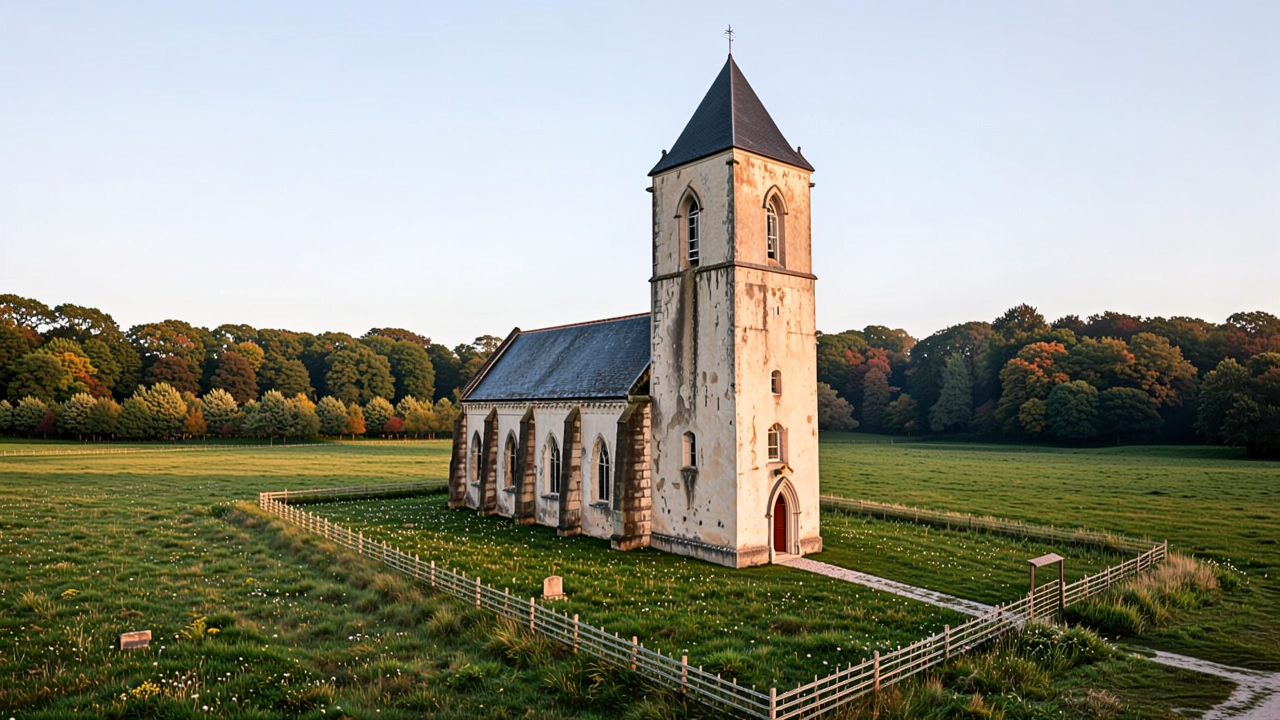
Chisel 可根据灰盒渲染的深度图和对应机位生成画面,再用提示词指定材质、植被和灯光。官方礼拜堂示例仍看得出钟楼和屋顶的轮廓,灰盒里原本的矮墙却变成了栅栏。如果这道边界决定玩家能走到哪里,就以原灰盒来校核可玩空间。 Chisel 灰盒教程
从高斯泼溅导出 GLB 网格
使用 Atlas 项目的 API 密钥后,posedImages2Splats 可以把带相机位姿和深度图的图像重建为 SPZ 高斯泼溅。草稿重建接受 2 至 32 帧,每次成功运行消耗 500 积分(0.50 美元)。精细重建接受 2 至 512 帧,每次成功运行消耗 5,000 积分(5 美元)。这两档只计重建任务本身。后续可用 splats2Mesh 转为 GLB 网格,按需选择贴图、顶点颜色和碰撞盒。 API 身份验证 · 重建规格与费用 · 网格导出
可以先选房间或庭院这样的小场景。导入网格后,对照灰盒检查比例和门洞等开口,再沿预定的玩家路线测试碰撞。更多场景制作流程可查世界与关卡搭建和 World Labs Marble 工具页。
参考来源 (8)
- World Labs · Atlas release and tools
- World Labs · November 12 public access announcement
- World Labs · Atlas model overview and November 12 release card
- World Labs · Generate new camera views
- World Labs · Build from a blockout with AtlasChisel
- World Labs · Atlas task overview and mesh export
- World Labs · Gaussian splat inputs and API pricing
- World Labs · Atlas API authentication
依据 World Labs 的公开发布、文档和示例整理,无赞助或联盟链接。